Apesar de alguns problemas já citados aqui no blog no decorrer do trabalho todos foram solucionados, e ainda que com algumas dificuldades todos os objetivos foram alcançados, o grupo trabalhou junto desde o começo, o que certamente contribuiu para o êxito do trabalho, com cada um fazendo a sua parte. O trabalho por si foi bem interessante e fez os integrantes relembrarem conceitos e formulas dos anos anteriores que vai ajudar no vestibular. O grupo conseguiu construir o robô dentro da data proposta pelo professor, conseguiu completar a prova mínima, que era fazer um 8 em menos de 1 minuto e vai participar da competição.
segunda-feira, 31 de outubro de 2016

domingo, 30 de outubro de 2016
Teste do robo
Foi realizado dia 27/10/16 outro teste da prova minima. E o nosso grupo conseguiu melhorar o tempo para 13,09s e depois para 10,17s
sábado, 29 de outubro de 2016
Grandezas

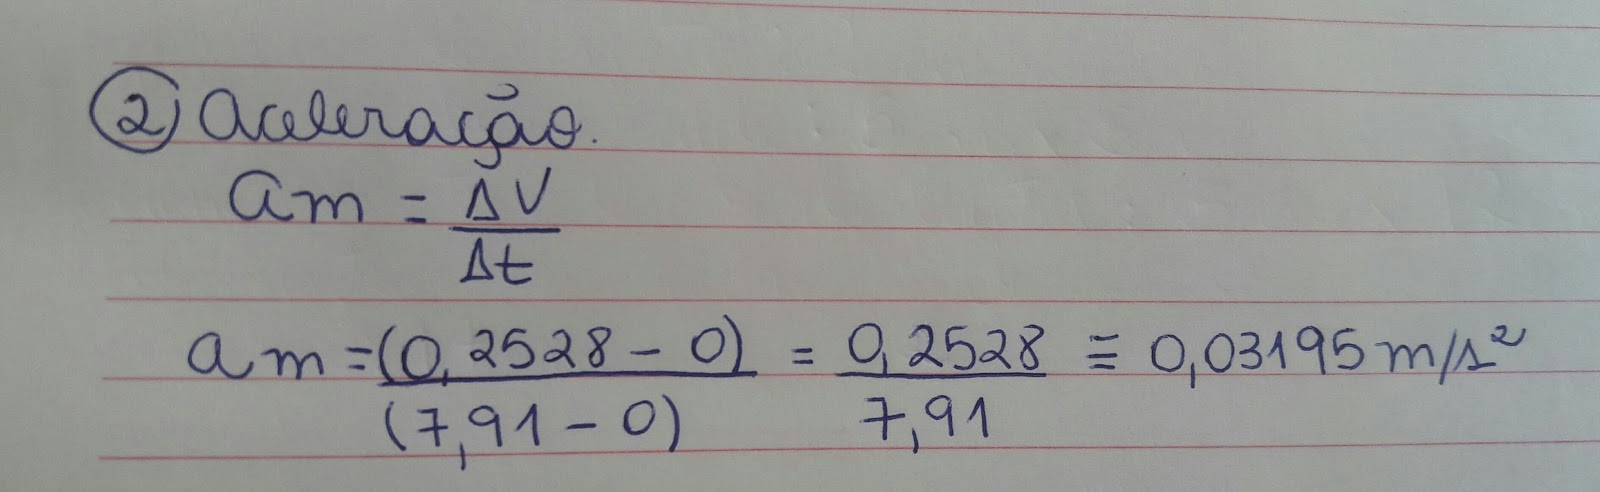


referencia:
(7) curso de eletronica - acessado em 29/10/2016
(8) Corrente elétrica - Toda matéria - acessado em 29/10/2016
(9) Só Fisica - Fórmulas de Cinematica - acessado em 29/10/2016
(10) Aceleração da gravidade - Wikipédia acessado em 29/10/2016
(11) Só fisica - quantidade de movimento - acessado em 29/10/2016
(12) Tabela de fios - acessado dia 01/11/16
domingo, 16 de outubro de 2016
Teste do robô gladiador realizado sexta feira dia 14/10
Dia 14/10, sexta-feira, foi realizado em sala de aula o segundo teste com o robô gladiador. Neste o grupo atingiu um dos objetivos do trabalho que era fazer o 8 em até 1minuto. O grupo conseguiu fazer o 8 no tempo de 21,03 segundos.
O resultado do teste nesse dia ficouo seguinte:
Grupo 1 - 26,59 seg
Grupo 2 - 21,03 seg
Grupo 3 - -----
Grupo 4 - 28,56 seg
Grupo 5 - -----
Grupo 6 - -----
Grupo 8 - 9,78 seg
Grupo 9 - 8,31 seg
Grupo 10 - ---
Obs: os grupos que estão sem o tempo ainda não conseguiram realizar o 8
O resultado do teste nesse dia ficouo seguinte:
Grupo 1 - 26,59 seg
Grupo 2 - 21,03 seg
Grupo 3 - -----
Grupo 4 - 28,56 seg
Grupo 5 - -----
Grupo 6 - -----
Grupo 8 - 9,78 seg
Grupo 9 - 8,31 seg
Grupo 10 - ---
Obs: os grupos que estão sem o tempo ainda não conseguiram realizar o 8
domingo, 2 de outubro de 2016
Testando o robô pela 1ªvez:


Problemas e soluções encontrados:
|
Problemas
|
Soluções
|
|
No sistema elétrico, quando fomos prender o fio verde no parafuso ele
ficava soltando porque o parafuso estava frouxo no furo que encaixava.
|
Apertamos o furo com alicate para que quando o parafuso entrasse no
buraco ele ficasse mais firme e assim conseguimos prender o fio bem justo ao
parafuso.
|
|
O motor do lado direito, correspondente a cor dos fios preto/vermelho,
estava girando do lado ao contrario do outro motor.
|
Invertemos os fios preto/vermelho
que estava ligado ao fio de 3 metros para que as rodas girassem na
mesma direção.
|
|
O motor direito não estava encostando na roda.
|
Alongamos a parte giratória do motor com um bico de seringa
  |
Dimensões do robo
- Chassi: 12x27,5 cm
- Do chão ao chassi: 4,5 cm
- Diâmetro da roda dianteira: 3 cm
- Diâmetro das rodas traseiras: 12 cm
- Do centro da roda dianteira ate o centro da roda traseira: 17 cm
- Altura do robô na parte dianteira: 9,5 cm
- Altura do robô na parte traseira: 14,5 cm
- Escudo na parte dianteira: 12x5 cm
- Escudo dos lados: 5x5 cm (para cada lado)
- Suspenção: 14x12 cm
- Parte da suspenção que ficou colada no chassi: 3x12 cm
- Altura da suspenção ate o chassi na parte traseira do robô: 8 cm
- Da parte traseira do robô ate o local da colagem da suspensão: 12 cm
- Do centro do eixo ate a parte traseira: 6 cm
- Do rodizio giratório ate a parte dianteira: 2,5 cm
- Base do rodizio giratório: 3x4,5 cm
- Largura do motor: 2 cm
- Diâmetro do motor: 2,5 cm
- Circunferência do elástico: 22 cm
- Os pregos que foram usados para segurar o elástico foram colocados a 1,5 cm tanto da traseira do chassi quanto da traseira da suspensão, e estão bem no centro, ou seja, com 6 cm para cada lado.
- Tampa da caixa do controle: 12x11,5 cm
- Altura do controle sem os botões: 4,5 cm
- Altura do controle com os botões: 7 cm
Referencias:
(4) Manual de construção do carrinho que veio junto com o kit, criado por Fernando Bettoni.
Fotos do robô finalizado:

Roda esquerda com o motor
Roda direita com o motor. OBS: Nessa roda colocamos a ponta da seringa pra aumentar a área do motor e para que assim encoste na roda.

Parte de trás

Lateral

Cima
Acoplamento do sistema elerico no robô
Novamente seguimos o tutorial do kit adquirido pelo grupo e abaixo seguem as fotos dessa etapa:


Reunião: 2/10 casa da Julia
No final do dia, a Maria Julia, Luiza, Maria Rita foram na casa da Julia Hardman para conseguirem colar os motores na base do carrinho e assim fazer com que o carrinho ande.
Construção parte elétrica do controle do robô realizada dia 02/10
A parte elétrica do robô foi montada de acordo com o tutorial do Fernando Bettoni. A dificuldade encontrada aqui foi para ligar o fio verde no parafuso, pois este estava dificill para apertar. Entretanto, a solução encontrada foi apertar com um alicate o local em que o parafuso entra. Assim, o fio ficou bem enrolado no parafuso que ficou bem preso.


Nesta imagem os fios estão jumpeados em X formando os seguintes pares: vermelho/preto e verde/amarelo


Referencia:
(4) Manual de construção do carrinho que veio junto com o kit, criado por Fernando Bettoni.
Reunião: Dia 2/10
Hoje, as alunas Luiza e Maria Julia foram na casa desta ultima, depois do almoço para a montagem do sistema elétrico.
quinta-feira, 29 de setembro de 2016
Montagem do carrinho realizada no dia 28/09
Abaixo segue fotos da construção da base do carrinho. O grupo comprou o kit e seguiu o tutorial do de construção da base pata montar essa parte do robô do grupo.


Referencia:
(4) Manual de construção do carrinho que veio junto com o kit, criado por Fernando Betonni.
quarta-feira, 28 de setembro de 2016
Reunião: Dia 28/09
Hoje, as alunas Maria Julia, Julia Hardman e Maria Rita se reuniram após as seis horas, na casa da Julia, para a construção da base do carrinho.
Neste dia, as alunas Maria Julia e Julia ficaram encarregadas de montar o carrinho e a Maria Rita anotar e tirar as fotos para depois ser postado no blog.
Neste dia, as alunas Maria Julia e Julia ficaram encarregadas de montar o carrinho e a Maria Rita anotar e tirar as fotos para depois ser postado no blog.
Objetivo da iniciação tecnologica do 3ºtrimetre
1- Construir um robô gladiador;
2- Conseguir fazer a prova minima: o robô deve fazer um "8" no tempo de 1min
3- Utilizar grandezas aprendidas em física e aplica-las no trabalho
2- Conseguir fazer a prova minima: o robô deve fazer um "8" no tempo de 1min
3- Utilizar grandezas aprendidas em física e aplica-las no trabalho
terça-feira, 27 de setembro de 2016
Levantamento dos valores gastos pelo robo gladiador
No dia 23 de setembro de 2016, cada membro do grupo levou R$12,00 para pagar o kit que no total deu R$60,00. Pagamos o kit na sexta-feira na tesouraria do colégio Idesa e pegamos o kit na segunda-feira, dia 26/08, na web, com Fernando Bettoni.
domingo, 28 de agosto de 2016
Pesquisa sobre robôs
Definição de robô:
•Um robô é um dispositivo, ou grupo de dispositivos, eletromecânicos ou biomecânicos capazes de realizar trabalhos de maneira autônoma ou pré-programa (1);
•De acordo com o dicionário (2):
nome masculino
1.mecanismo automático, por vezes com a configuração de um ser humano, capaz de fazer movimentos e executar certos trabalhos em substituição do homem
2.figurado pessoa que cumpre ordens automaticamente
Quando foi construído o primeiro robô?
O primeiro projeto documentado de um autômato humanoide foi feito por Leonardo da Vinci por volta do ano de 1495. As notas de Da Vinci, redescobertas nos anos 50, continham desenhos detalhados de umcavaleiro mecânico que era aparentemente capaz de sentar-se, mexer seus braços, mover sua cabeça e o maxilar. O projeto foi baseado em sua pesquisa anatômica documentada no Homem Vitruviano. Não é conhecido se ele tentou ou não construir o mecanismo. (1)
O primeiro autômato funcional foi criado em1738 por Jacques de Vaucanson, que fez um androide que tocava flauta, assim como um pato mecânico que comia e defecava. A história "The Sandman" de E.T.A. Hoffmanntraz uma mulher mecânica semelhante a uma boneca, e "Steam Man of the Prairies", de Edward S. Ellis (1865) expressa a fascinação americana com a industrialização. Uma onda de histórias sobre autômatos humanoides culminou com a obra "Electric Man" (Homem Elétrico), de Luis Senarens (1885). (1)
Uma vez que a tecnologia avançou a ponto de as pessoas preverem o uso das criaturas mecânicas como força de trabalho, as respostas literárias ao conceito dos autômatos (robôs) refletiu o medo dos seres humanos, de serem substituídos por suas próprias criações. Frankenstein (1818), deMary Shelley, muitas vezes considerado o primeiro romance de ficção científica, se tornou sinônimo deste tema. Quando a peça de Čapek RUR (1921) introduziu o conceito de uma linha de montagem que utilizava robôs para tentar construir mais robôs, o tema recebeu uma conotação econômica e filosófica, posteriormente propagada pelo filme clássico de Fritz Lang Metropolis(1927). Porém, na década de 1940, o engenheiro químico Isaac Asimov começou a escrever diversas obras sobre robôs domésticos educados e fieis ao ser humano, onde grande parte do temor do domínio das máquinas (mecânicas) foi afastado parcialmente. Mas, os populares Blade Runner(1982) e The Terminator (1984) são ícones deste temor. No século XXI, com os robôs se tornando mais reais e perspectiva do surgimento de robôs inteligentes, uma melhor compreensão das interações entre os robôs e o homens é abordada em filmes modernos como A.I. (2001) de Spielberg e Eu, Robô(2004) de Proyas. (1)
Muitos consideram o primeiro robô, segundo as definições modernas, como sendo o barco teleoperado, similar a um ROV moderno, inventado por Nikola Tesla e demonstrado em uma exibição no ano de 1898 no Madison Square Garden. Baseado em sua patente 613 809 para o "teleautomation", Tesla desejava desenvolver o "torpedo sem fio" para se tornar um sistema de armas para a marinha estadunidense. (1)
Em 1924, surgiu o primeiro modelo de robô mecânico. Roy J. Wensley, engenheiro elétrico da Westinghouse, desenvolveu uma unidade de controle supervisionada. O dispositivo podia, utilizando o sistema de telefonia, ligar e desligar ou regular remotamente qualquer coisa que estivesse conectado a ele. Três anos depois, ele criou o Televox, um pequeno robô com aspecto humano que conseguia executar movimentos básicos, de acordo com os comandos de seu operador. Os robôs ganharam ainda mais popularidade com o 'nascimento' de Willie Vocalite, em 1930. Willie tinha o formato daqueles robôs que vemos nos filmes de ficção antigos. Tinha 2 metros de altura e era feito de aço e da mesma forma que o Televox podia ligar, desligar e regular dispositivos conectados a ele. A grande diferença estava no fato de fazer tudo isto sob comandos de voz - fumava, sentava, ficava de pé, movia os braços e conversava com as pessoas reproduzindo frases gravadas em discos de 78 rotações. Foi a grande sensação da exposição Mundial de Chicago em 1933. (3)
O primeiro robô autônomo eletrônico foi criado por Grey Walter na Universidade de Bristol, na Inglaterra, no ano de 1948. (1)
Participantes do trabalho do 3ºtrimestre
O trabalho do terceiro trimestre é a construção do robô gladiador. Os componentes do grupo para esse trabalho são:
Julia Hardman - nº15;
Luiza Linhares - nº23;
Maria Julia de Carvalho - nº30;
Maria Rita - nº31;
Milena - nº33;
quinta-feira, 23 de junho de 2016
Conclusão do projeto telefone de latinha
O grupo conseguiu concluir todos os objetivos, participou de todas as competições, e apesar de alguns imprevisto e problemas, como conseguir encaixar quem falava e quem ouvia, o grupo sempre junto buscava por soluções e por fim resolvia os problemas. Cada um fez fielmente sua parte no trabalho, o isolante acústico que foi a inovação tecnológica do grupou, ajudou bastante no desempenho do grupo, que apesar de não ter ficado entre os 5 melhores, teve uma pontuação relativamente boa. O projeto além de unir o grupo, é muito interessante e ainda muito divertido.
Telefone de Latinha: 5 grandezas físicas presentes no trabalho
- Força - Tração
- Peso
- Velocidade de propagação da onda
- Acústica - altura alta, pois a frequência da voz feminina é alta; Intensidade; Timbre
- Comprimento da onda
- Amplitude da onda
Assinar:
Postagens (Atom)